
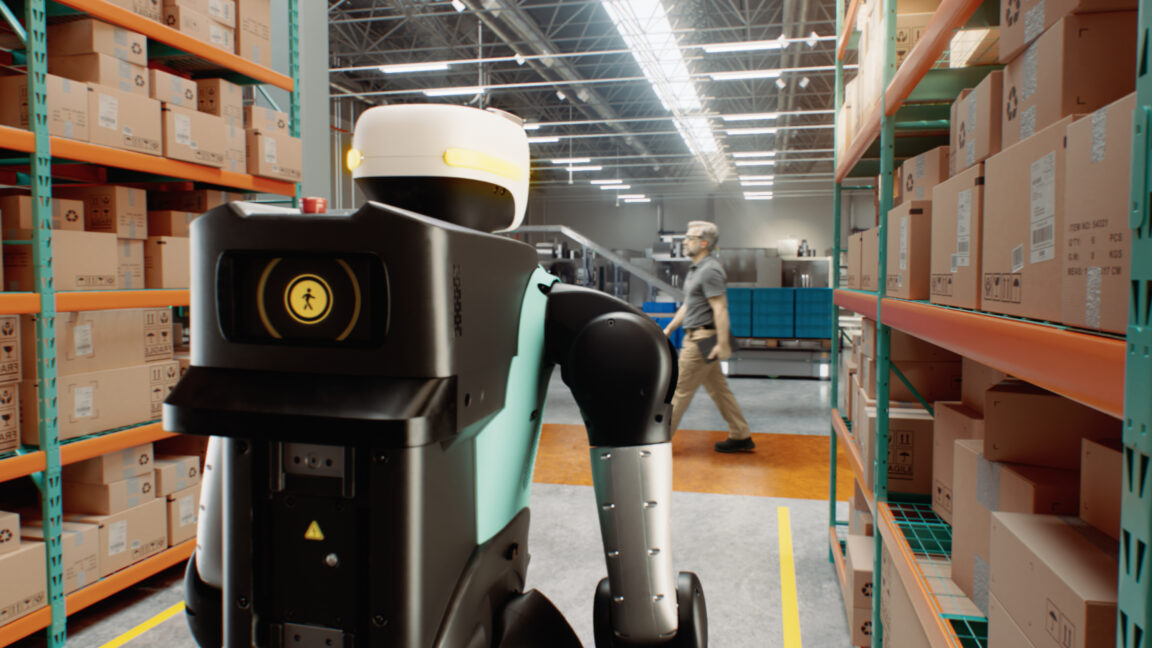
編集者注:生成AIの熱気がインフラとして定着しつつある中、シリコンバレーの関心は次の戦場——真に「動くことのできる」物理AIへと向かっている。NVIDIAは明らかに、単なる演算能力サプライヤーにとどまることを望んでおらず、ロボットが公道を走り、工場に入り、人間と同じ空間に存在することを可能にする安全ルールの策定者になろうとしている。
「会話できる」から「行動できる」へ:物理AIが本格的な実用化段階に突入
Ars TechnicaのライターJeremy Hsuの報道によると、NVIDIAは「物理AI(Physical AI)」を次段階の中核戦略として位置づけており、今回の切り口はより強力な演算能力ではなく、ロボットシステム向けの包括的な安全ソリューションである。この「フルスタック型」と称される安全方式はすでに複数のロボット企業に採用されており、最も注目されながらも最も困難な二つの応用シナリオ——自動運転タクシー(ロボタクシー)と人型ロボット——を主なターゲットとしている。
物理AIとは、現実の物理世界において感知・推論・行動を実行できるAIシステムを指す。純粋なソフトウェアAIとの本質的な違いは、モデルの幻覚が一度起きたとしても、それは単なる誤った発言にすぎないが、物理AIの誤作動は制御不能な車両、折れたロボットアーム、あるいは人身事故につながりかねないという点にある。この違いが、物理AIの商業化は演算パラメータの規模ではなく、安全能力によって切り開かれなければならないことを決定づけている。
フルスタック安全:チップからクラウドまでの閉ループ
NVIDIAの強みは、業界でほぼ唯一、完全な技術スタックを提供できる企業であることだ。下層にはロボット向け演算プラットフォームと車載グレードのチップ、中間層にはOS・ミドルウェア・リアルタイムスケジューリング、上層にはOmniverseとIsacシリーズツールによるシミュレーション学習環境、ワールド基盤モデル、ロボット基盤モデル、そして自動運転向けの完全なリファレンスアーキテクチャが含まれる。
「フルスタック安全」の核心的なロジックは、安全を「事後検証」から「設計段階」へと前倒しすることにある。シミュレーション環境において数百万回の仮想走行・仮想操作によってロングテールリスクを洗い出し、モデルレベルでは解釈可能性と不確実性推定を導入し、実行時にはモニタリング層がシステムの安全境界からの逸脱をリアルタイムで検出し、デグレード・路肩停止・人間への制御移管をトリガーする。安全はもはや付加モジュールではなく、学習・デプロイ・運用の全ライフサイクルを貫く制約条件となる。
物理AIの安全問題の本質は「モデルの精度がいかに高いか」ではなく、「モデルが誤った際にシステムがいかに対処するか」である。これこそがフルスタック方式の真の価値である。
なぜ物理AIの安全は自動運転よりも難しいのか
過去十数年、自動車業界は比較的成熟した安全標準体系を構築してきた。機能安全向けのISO 26262、期待機能安全向けのISO 21448(SOTIF)、そしてAIシステム向けの新興標準フレームワークなどがその例だ。一方、人型ロボットが直面する標準環境はずっと断片的である。産業用ロボットにはISO 10218と協働ロボット関連規格、サービスロボットにはUL 3300などの安全認証があるが、工場での搬送作業と家庭環境での高齢者・子供との交流の両方をこなす汎用人型ロボットに適合する既存のコンプライアンス基準は、ほとんど見当たらない。
さらに厄介なのが「シミュレーションから現実へ」のギャップだ。物理世界には列挙しきれないロングテールシナリオが溢れている——反射する水たまり、突然飛び出す猫、誤って触れられた関節。シミュレーションは無限に現実に近づくことができるが、現実と完全に等しくなることは永遠にない。NVIDIAのアプローチは、より強力なワールドモデルでこのギャップを縮小しながら、冗長なセンサーフュージョンと決定論的安全層によって不確実性に対するエンジニアリング上のフォールトトレランスを確保することだ。
ロボタクシーと人型ロボット:同一の安全ロジック
表面的には、自動運転タクシーと人型ロボットはまったく異なる領域に見えるが、その根底にある安全命題は高度に一致している——感知は冗長でなければならず、意思決定には境界が必要で、実行はデグレード可能でなければならず、異常は引き継ぎ可能でなければならない。大雨の中で車両が一部の視覚入力を失った場合も、人混みの中で人型ロボットが自己位置のドリフトを検出した場合も、システムはミリ秒単位で「安全に継続できるか」を判断し、答えが否である場合は迷わず退出しなければならない。
これは、ロボット企業が外部サプライヤーの安全ソリューションを採用する理由をも説明している。スタートアップにとって、規制当局の審査と事故責任に耐えうる安全体系をゼロから構築するのは、コストが高く、時間がかかり、人材も不足している。実績ある標準化された安全基盤は、製品の市場投入への道であると同時に、資金調達や保険交渉における交渉材料でもある。
物理AI競争は「コンプライアンスの時代」へ突入
業界の動向から見ると、物理AIの競争の重心は移動しつつある。第一段階では、モデルが把持動作を学習できるか、複雑な路面状況でナビゲーションを完了できるかが問われた。第二段階では、実際の環境で数十万時間にわたって事故なく安定稼働できるかが問われる。前者の勝敗を左右するのはデータと演算能力であり、後者の勝敗を左右するのは安全エンジニアリング・検証手法・規制当局との関係だ。
これはまた、NVIDIAの真の競合相手が他のチップメーカーだけではなく、自前の安全体系を構築しようとする自動車メーカーやロボット大手も含まれることを意味している。安全能力が市場参入の要件となれば、標準とツールチェーンを握る側は「水を売る者」のような長期的な交渉力を得ることになる。
課題と懸念
ただし、フルスタック安全ソリューションは万能薬ではない。第一にコストの問題がある。冗長センサー、二重計算系、安全モニタリング層は製品全体のBOMを大幅に引き上げ、量産規模にまだ達していない人型ロボットにとっては特に深刻だ。第二は責任の帰属で、事故発生時にモデル提供者・安全層提供者・完成品メーカーのいずれが責任を負うかについて、現在のところ世界的に明確な法的定義が存在しない。第三は規制の断片化であり、物理AIの安全認証要件は市場によって大きく異なり、グローバル展開には依然としてコンプライアンスの再構築という課題が伴う。
さらに根本的な問いがある——AIが自ら構築に関与した安全システムに安全を委ねる時、この「検証者」をいかに検証するのか。これはおそらく、物理AIの時代において最も真剣に答えられるべき、哲学とエンジニアリング双方にまたがる根本的な問いである。
結語
NVIDIAが物理AIに賭けるのは、特定のロボットが流行るかどうかではなく、業界全体が乗り越えなければならない安全の関門に対してだ。自動運転タクシーと人型ロボットにとって、真の分水嶺はデモ動画の中の一回の成功ではなく、誰にも注目されない十万回の平凡な稼働にある。「平凡」を常態にできる者こそが、物理AI商業化の鍵を握ることになる。
本稿はArs Technicaより編訳
© 2026 Winzheng.com 赢政天下 | 转载请注明来源并附原文链接