
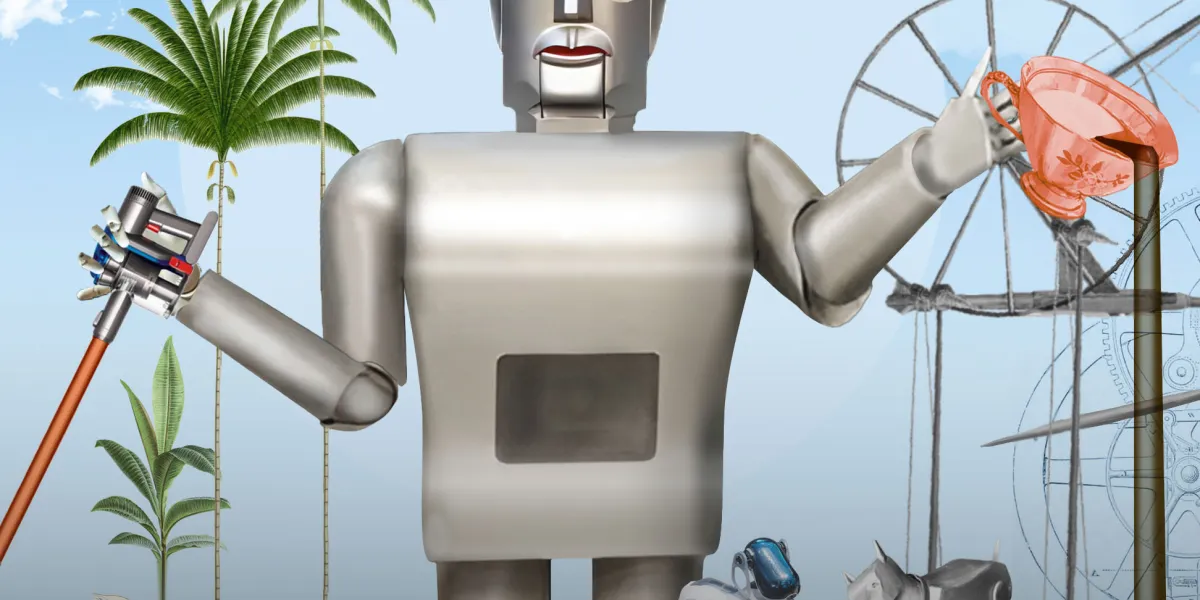
編集者注:ある技術が「ナラティブ加速期」に入るとき、最も必要なのは喝采ではなく、冷静な工程表である。MIT Technology Reviewの最新号「The Download」は、一見無関係な二つのニュースを並べた。ヒューマノイドロボットのAIブレークスルーと、持ち運び可能なゴム製仮締め切り設備である。この二つは、技術実用化における二つの古典的な問いにそれぞれ対応している――「いつ本当に役に立つのか」と「どうすれば安価に問題を解決できるのか」だ。
一、ヒューマノイドロボットの「AIブレークスルー」が短期間で生活を変えられない理由
過去二年間、ヒューマノイドロボットはほぼすべてのテック系発表会の定番となった。Tesla Optimus、Figure、1X、Agility Robotics、Unitree Robotics、Boston Dynamics……資本・メディア・大衆が一体となってこの分野をハイプの頂点へと押し上げた。この熱狂を牽引した核心的なナラティブは、「大規模モデルの成功をロボットに複製できる――十分に賢い『脳』さえ与えれば、汎用ロボットはChatGPTのように突然現れる」というものだった。
しかし、このアナロジーには決定的な違いが見落とされている。言語モデルの燃料はインターネット上に既存するテキストであるのに対し、ロボットの燃料は物理世界で「実際に行った」動作データである。インターネットには数兆語のテキストが存在するが、把持・ネジ締め・洗濯物の折り畳みといった実際の操作記録が数兆件あるわけではない。
二、真のボトルネック:ロボットには独自の「インターネット」がない
これこそMIT Technology Reviewの報道が強調する障壁の一つである。ロボット基盤モデルには大量かつ多様でラベル付きの身体性データが必要だが、現在のデータ収集には主に三つの経路があり、それぞれ明確な弱点を抱えている。
テレオペレーション収集:人間のオペレーターがロボットを遠隔操作してタスクを実行し、動作を記録する。データ品質は高いが、収集速度は極めて遅くコストも非常に高く、1時間のデータ収集に何時間もの運用投資が伴うことが多い。
シミュレーション訓練:仮想環境でロボットを繰り返し訓練し、現実へ転移する(sim-to-real)。コストが低く並列処理が可能だが、摩擦・変形・照明・センサーノイズといった仮想世界と現実の差異が、最後の段階でパフォーマンスを元に戻してしまうことが多い。
動画学習:大量の人間の動画から動作を学習する。データ量は膨大だが、力覚フィードバックや関節角度などの重要なシグナルが欠如しており、ロボットは「理解できる」が「再現できない」。
「私たちはソフトウェアの時間軸でハードウェアに期待しがちだ。しかしロボットはソフトとハードが結合した産物であり、その進歩の速度は最も速い部分ではなく、最も遅い部分によって決まる。」
同時に、ハードウェアコスト・エネルギー消費・安全性も避けられない課題である。家事を安定してこなせる二足歩行ロボットには、数十の高精度関節・多指ハンド・バッテリー・冷却システムが必要であり、そのコストと信頼性は「コンシューマー向け製品」とはまだ桁違いの差がある。さらに現実的な問題は安全性だ。家庭環境で熱い鍋やガラス器具を運ぶロボットがモデルの判断を誤った場合、その代償は会話をやり直すことではなく、現実の被害である。
三、より早く実用化される可能性が高いシナリオ:構造化環境と「単調な」作業
したがって、より現実的な判断はこうだ――ヒューマノイドロボットはまず、構造化されていて、一定のエラー許容度があり、経済的に成立する場面から実用化される。倉庫での搬送、工場における装置への素材供給・取り出し、危険環境の巡回点検、そして人間が最終責任を担う「半自律」モードである。これらの共通点は、タスクが反復的で、環境が制御されており、失敗コストが管理可能であることだ。「ロボット家政婦」の実現には、より強力なモデルだけでなく、安全・責任・保守にまつわる社会的インフラ全体が必要となる。
四、もう一つのニュース:「ダム」を持ち運べる装備にする
The Downloadの同号でもう一つ取り上げられたのは、可搬式ゴムダム(portable rubber dams)に関する報道だ。その発想はシンプルだが賢い。鉄筋コンクリートの代わりに、空気注入可能で折り畳める高強度ゴム構造体を使い、必要な場所で素早く水を堰き止め、貯水し、あるいは流路を変えるというものだ。
この種の技術の価値は、大規模水利設備の「脱インフラ化」にある。従来のダムは巨額の投資・長い工期・重い環境影響評価を意味するが、空気注入式ゴムダムなら数日以内に展開でき、必要に応じて空気を入れて貯水し、抜いて流量を確保し、季節に合わせて移設することさえできる。乾燥地帯の農業灌漑・雨季の臨時洪水対策、そしてインフラが脆弱な地域の小規模水力発電において、この「手頃な水管理」は大型工事よりもはるかに早く成果をもたらすことが多い。
二つのニュースを並べることで、実は同じ技術評価の方法が示唆されている。能力の上限だけを見るのではなく、展開コスト・維持コスト・失敗コストも見よということだ。ヒューマノイドロボットの現状は、能力の上限は魅力的だが総合コストが高い。ゴムダムはその逆で、能力は限定的だが安価で、複製可能で、撤収もできる。
五、冷静なタイムライン
これは悲観論ではない。過去十年で、ロボット分野は知覚・運動制御・強化学習において真の進歩を遂げており、大規模モデルも確かに「汎用操作ポリシー」への扉を開いた。しかし技術が「デモ動画では実現可能」から「毎日8時間安定稼働」に至るまでの道のりには、多くの場合、一度のアルゴリズムのブレークスルーではなく、数千回に及ぶ地道なデータ収集・エンジニアリングの磨き込み・安全検証が横たわっている。
一般の人々にとって、妥当な期待はこうだ。今後3〜5年で、物流センター・工場・特定の商業シーンにおいてヒューマノイドロボットがもたらす効率向上を「間接的に」享受するようになる。一方、家庭に入る汎用ロボットの実現には、高い確率でさらに長い時間が必要であり、データコストとハードウェアコストの曲線がいつ交差するかにも大きく依存している。
本稿はMIT Technology Reviewより編訳
© 2026 Winzheng.com 赢政天下 | 转载请注明来源并附原文链接