
編集者注
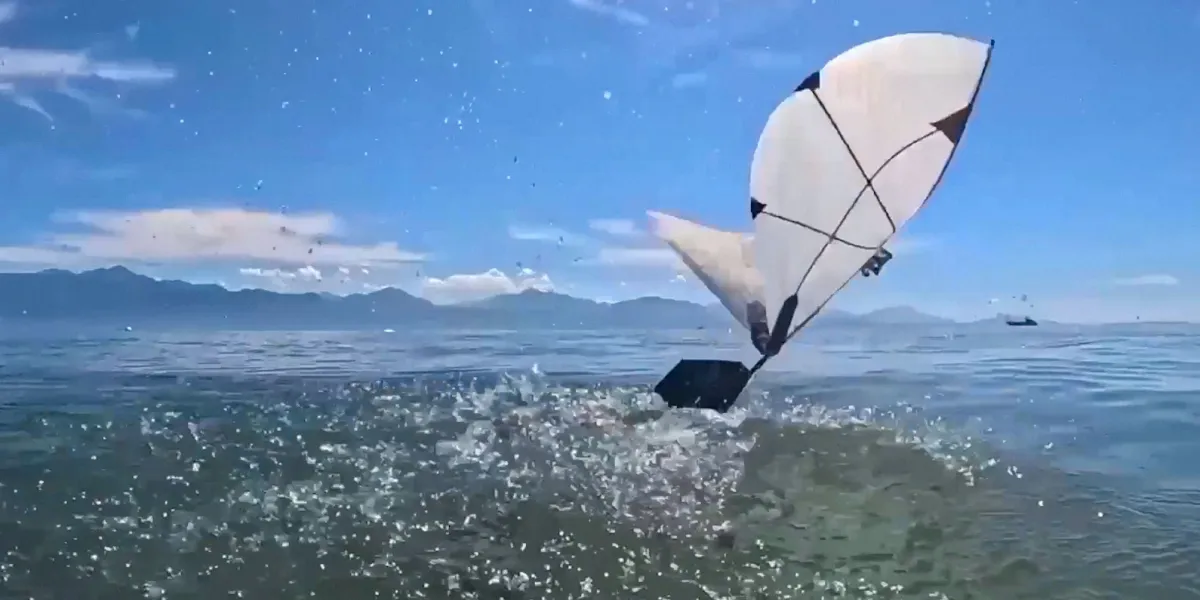
ロボット工学の分野において、空中飛行と水中遊泳は長らく全く異なる技術体系として扱われてきた。ドローンは軽量性・空力効率・高速制御を追求し、水中ロボットは耐圧性・密閉性・浮力調節・低抵抗形状を重視する。しかし自然界はすでに異なる媒質をまたいだ運動のモデルを示している。カモメやニシツノメドリなどの海鳥は空中から海中へ急降下し、水中で魚群を追い、再び水面から飛び立つことができる。MIT Technology Reviewの報道によれば、MITとスイス連邦工科大学ローザンヌ校(EPFL)のエンジニアたちはこの能力をロボット設計に応用しようとしている。これは生物模倣工学の興味深いデモンストレーションにとどまらず、水空両用ロボットの実用化への扉を開く可能性を秘めている。
パフィンから「ロボットパフィン」へ
ニシツノメドリ(パフィン)は異媒質横断運動の典型的な使い手だ。陸上や空中では速さに秀でているわけではないが、短く素早い翼で空中を器用に飛行する。水中に入ると、翼はヒレのように動いて水中を泳ぐ推進力を生み出す。カモメもまた、空中から海面に突入し、短時間潜水してから再び飛び立つ能力を持つ。エンジニアにとってこれらの動物の最大の魅力は、単一の性能ではなく「切り替え能力」にある。すなわち、同じ身体構造で、密度・抵抗・浮力がまったく異なる空気と水という二つの環境において、どちらも制御可能な状態を保つことだ。
「水は空気より密度が約1000倍高い。そのため、これら二つの媒質中での運動には非常に異なる力学的メカニズムが必要とされる——少なくとも一般にはそう考えられている。」——原文要旨より
MITとEPFLのチームの研究の切り口は、まさにこの「一般論」を打ち破ることにある。原文の情報によれば、エンジニアたちはロボットをパフィンのように急降下させ、水中を航行させ、再び空中に舞い上がらせることを目指している。言い換えれば、このロボットは単なる「防水シェルを付けた飛行ドローン」でも「翼を装着した水中ロボット」でもなく、推進・構造・制御・エネルギーシステムすべてにおいて異媒質対応の再設計が必要となる。
水空両用がなぜ難しいのか
まず難しいのは推進系だ。空中推進は低密度媒質での高回転数または高周波数の羽ばたきを重視するのに対し、水中推進は高密度・高抵抗環境に対応するため、より大きな推力と異なるプロペラ/翼面角度が必要となる。同じプロペラをそのまま使えば、空中での効率はある程度確保できても、水中ではキャビテーション・過負荷・効率の急激な低下が起きやすい。逆に水中に最適化すれば、空中飛行が重くなりすぎる。パフィンを模倣するアプローチは、「翼」に変形能力または可変ピッチ能力を持たせることだ。空中では高周波数の羽ばたき、水中では迎え角を変化させるか折り畳み形態に切り替え、ヒレに近い形で水を掻く。
次に難しいのが水空界面の衝撃だ。ロボットが空中から水中に突入する際には瞬間的な衝撃荷重がかかり、水中から飛び出す際には表面張力と浮力変化を克服しなければならない。耐圧性・密閉性・軽量化の間には矛盾がある。耐圧シェルを厚くすれば重くなり飛行エネルギーコストが増大し、軽量化しすぎると水中圧力への耐性が失われる。第三の難問は浮力制御だ。水中ロボットは通常、バラストタンクや推進器によって上昇・下降を制御するが、飛行体は重量に極めて敏感であり、最小限の質量で制御可能な浮力を実現することは、異媒質設計における核心的な難題の一つだ。
さらに通信とナビゲーションの問題もある。空中では無線通信や衛星測位が利用できるが、水中では主に音響通信に頼ることになり、帯域幅が狭く遅延も大きい。水空切り替え時には、センシングシステムが光量・屈折・媒質変化にも適応しなければならない。エネルギーもボトルネックだ。飛行巡航と水中機動の両方を支えるためのバッテリー重量と航続距離のバランスを取ることは容易ではない。
生物模倣戦略の可能性
公開されている概要によれば、MITとEPFLの方法論はパフィンなどの海鳥を原型とした、再構成可能な翼面・デュアルモード推進・異媒質制御の探求という、明確な生物模倣の色彩を帯びている。工学的には、変形可能な翼、可変ピッチ推進器、防水軽量素材、バラストと姿勢調節システム、および二つの媒質間で切り替え可能な制御アルゴリズムが関わると考えられる。MITはロボット工学・マイクロ製造・制御分野で豊富な実績を持ち、EPFLも生物模倣ロボット・動的システム・材料工学において長年の経験を有する。両者の協力は、生物学的観察を検証可能な工学システムへと転換する上で大きな力となる。
注目すべきは、異媒質ロボットはまったく新しい概念ではないという点だ。これまでもドローンを水中に潜らせたり、水中ロボットを水面から飛び出させたりする研究が行われてきたが、ほとんどの試作機は航続距離・機動性・環境適応性において明らかな課題を抱えていた。ロボットパフィンが同一プラットフォームで飛行と水中遊泳を両立できれば、その価値は「素早い切り替え」と「近距離作業」にある。目標海域まで飛行し、水中に入って観測や採水を行い、再び空中に戻ってデータを転送するという運用モードは、ドローンと水中ロボットを別々に展開するよりも柔軟であり、船舶ベースの作業コストも削減できる。
応用シナリオと実用化への課題
最も直接的な応用は海洋生態系モニタリングだ。パフィンやカモメなどの海鳥は沿岸や島嶼に生息していることが多く、ロボットパフィンは群れに接近しても驚かせることなく、水中で魚群・水温・塩分濃度などのデータを記録し、岸辺や船上に飛び戻ることができる。水質採水・赤潮モニタリング・沿岸養殖施設の点検、さらには捜索救助任務における水面・水中・空中の迅速な複合探索にも活用できる。洋上風力発電や港湾施設などの場面では、水中構造検査と空中巡回の複合任務を担うことも可能だ。
しかし実験室のプロトタイプから信頼性の高い製品に至るまでには、まだ相当な距離がある。海洋環境は腐食性が強く波風も予測しにくいため、ロボットにはより高い自律判断能力が求められる。水中通信の制約により、遠隔操作への完全な依存はできない。頻繁な出入水は密閉構造に対して厳しい要求を突きつける。コストとメンテナンス性も、大規模展開が可能かどうかを左右する。さらに重要なのは、生物模倣設計は単に「似ている」ことを追求するだけでなく、効率・搭載能力・信頼性においても優位性を実証しなければならないという点だ。
まとめ
「ロボットパフィン」は現時点では、未来を指し示す技術的シグナルとしての色合いが強い。ロボットが生物の異媒質横断能力を学び始めるとき、水と空気の境界はもはや固い壁ではなく、設計し活用できるインターフェースとなる。MITとEPFLの研究は、異媒質ロボットの真のブレークスルーが単一の推進器にあるのではなく、構造・材料・制御・エネルギーのシステム的な協調にあるかもしれないことを示している。自然はパフィンの翼を最適化するのに数百万年を費やした。エンジニアたちはそれよりはるかに短い時間で、製造可能・制御可能・展開可能なバージョンを見つけなければならない。次に注目すべきは、チームがより完全な試作機のテストデータを公表できるかどうか、そして実際の海洋環境でどのような性能を発揮するかだ。
本記事はMIT Technology Reviewより編訳
© 2026 Winzheng.com 赢政天下 | 转载请注明来源并附原文链接