
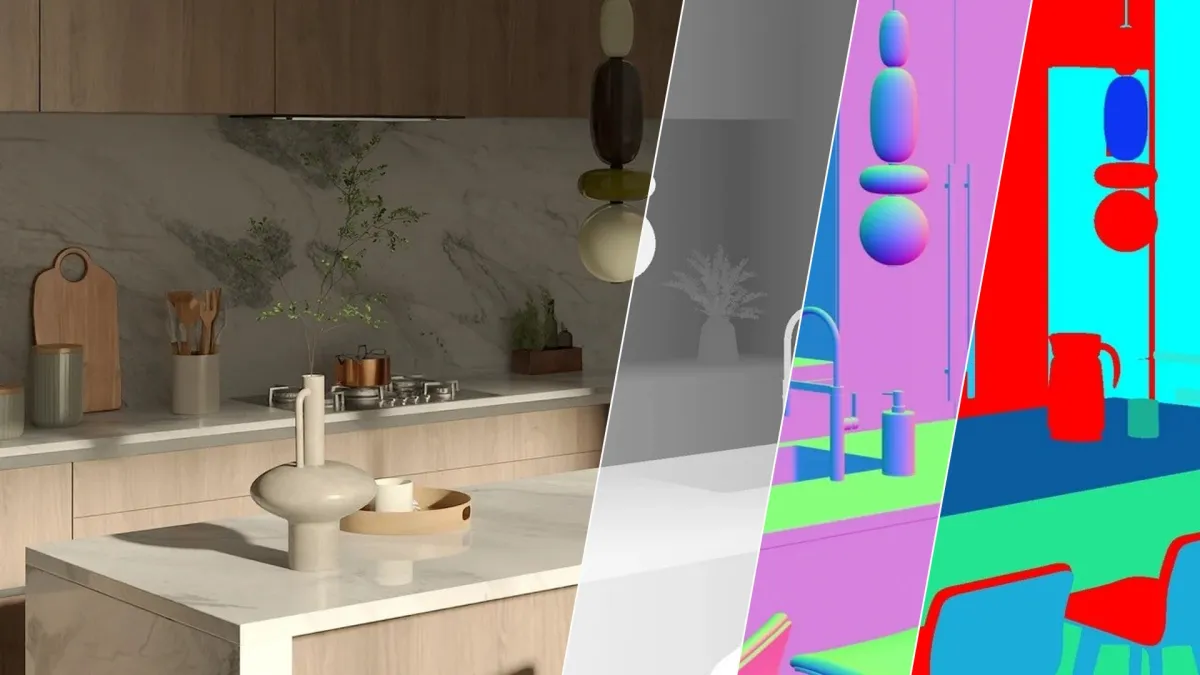
TechCrunchが2026年11月6日に報じたところによると、ロボットシミュレーション・データスタートアップのPhysicl社が1000万ドルの資金調達を発表した。同社はロボット分野で長年にわたる課題、いわゆる「sim-to-real」問題の解決に取り組んでいる。これは仮想環境でいかに優れた訓練を積んでも、現実世界に移行した際に照明・材質・摩擦・センサーノイズ等の要因によってロボットが「誤作動」する現象を指す。Physiclの特徴は、このギャップを埋めるための技術パイプラインが、もともとロボット向けに開発されたものではなく、オンライン上での商品展示・マーケティングの高品質化を目的として生まれたという点にある。
sim-to-realギャップとは、シミュレーション環境と物理世界の間に存在する差異のことだ。従来のロボット訓練は実機によるデータ収集に依存しており、コストが高く速度も遅い上、稀少なシナリオへの対応が困難である。一方シミュレーション訓練は低コストで大量のサンプルを生成でき、並列処理による高速化も可能だ。しかし規模拡大を追求するほど「リアリティの不足」という問題が浮き彫りになる。仮想カメラが捉えるテクスチャ、物体の反射、把持時の変形や接触力などが現実世界と異なる場合があるからだ。ロボットの制御ポリシーがシミュレーションの細部に過学習してしまうと、現実環境への移行時に性能が低下する。
ECレンダリングからロボット訓練へ
Physiclのアプローチは、EC向け商品可視化の能力をロボット分野に転用することにある。オンライン小売では商品を高品質な3D形式で表示する必要があり、モデリング・マテリアル・照明・カメラアングル・バッチレンダリングのすべてが不可欠だ。これらの能力はロボット訓練環境の構築と共通点を持つ——大規模な3Dアセット、フォトリアルなビジュアル、制御可能なシーン生成のいずれも必要とされるからである。報道によれば、Physiclのパイプラインはもともとオンライン商品マーケティング向けに構築されたものだが、今日ではデジタル世界をロボットにとって「十分にリアル」なものとするために活用されている。これは同社が合成データ・デジタルシーン・レンダリングパイプラインを通じて、現実世界からのデータ収集に完全依存することなく、ロボットの視覚認識と操作ポリシーの学習を支援できることを意味する。
この「ECパイプラインの再利用」という発想には現実的な論理がある。小売向け可視化の分野では、アセット制作・レンダリング・コンテンツ配信のプロセスがすでに成熟しており、限界コストが低い。一方ロボット企業は多様で、アノテーション可能かつスケーラブルな訓練データを早急に必要としている。商品レベルのリアリティをシーンレベルのリアリティに転換し、そこに物理インタラクションとセンサーシミュレーションを加えることができれば、データ収集コストを削減できる可能性がある。ただし、視覚的なリアリティは物理的な信頼性とイコールではない。ロボットに求められるのは「見た目のリアルさ」だけでなく、「インタラクションの正確さ」でもある。
合成データブームの中で冷静に考える
過去2年間、身体的知能(Embodied AI)とヒューマノイドロボットが投資の注目を集め、シミュレーションプラットフォーム・デジタルツイン・合成データ・ワールドモデルへの関心も高まった。NVIDIA Isaac SimやOmniverseなどのプラットフォームがシミュレーションインフラの普及を促進し、3Dガウシアンスプラッティング・ニューラルレンダリング・生成的ワールドモデルもより効率的な環境構築手法として探索が進んでいる。業界の共通認識は、実データだけではロボットの大規模普及を支えることは難しく、シミュレーションと合成データが必然的な道であるというものだ。しかし競争も熾烈であり、より信頼性の高い物理シミュレーション、より完全なセンサーモデル、より効率的な評価のフィードバックループを提供できた者が、インフラ層の覇者となり得る。
編集後記:Physiclの1000万ドルという調達額は大きくはないが、注目すべきスタートアップの方向性を示している——すでに商業化された視覚コンテンツパイプラインをロボット訓練に「転用」するというアプローチだ。真の競争優位は美麗なレンダリングだけでは生まれない。実機ロボットとのクローズドループ検証、すなわちシミュレーションで訓練したポリシーが現実環境に移行した際に安定・再現・スケール可能かどうかを証明できるかにかかっている。
Physiclにとっての次の課題は、「デジタル世界を十分にリアルにする」という価値を定量的な顧客価値に転換することだ。ロボットメーカーが関心を持つのはデモレベルのリアルな映像ではなく、訓練効率・移行成功率・デプロイコストである。把持・組み立て・移動などのタスクにおいて、同社のパイプラインが実データの必要量を削減し、異なるロボット機体とセンサー構成に対応できることを実証できれば、身体的知能のデータインフラ分野での地位を確立できる可能性がある。反対に、物理精度が不十分であれば、いかに精巧なレンダリングも展示レイヤーにとどまるだけだ。
より大局的な視点から見ると、ロボット訓練は「単点アルゴリズム」の競争から「データ・シミュレーションインフラ」の競争へとシフトしつつある。Physiclへの出資は、資本市場がsim-to-realというこの難問に依然として賭けを続けていることを示している。しかしこのレースの最終的な勝敗を決めるのは、誰のデジタル世界が最もフォトリアルかではなく、誰が現実世界でロボットのエラーを減らし、より多くの仕事をこなせるようにできるかにかかっている。
本稿はTechCrunchより編訳。
© 2026 Winzheng.com 赢政天下 | 转载请注明来源并附原文链接