
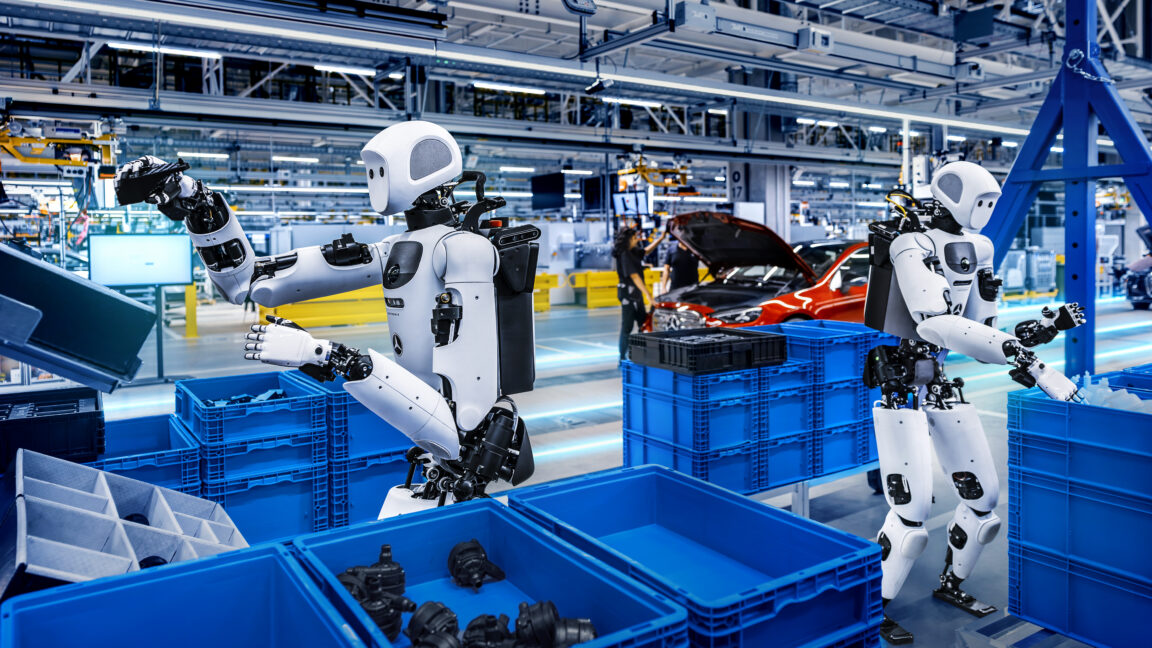
DeepMindは2026年11月10日、ロボット基盤モデル「Gemini Robotics 2.5」を正式にリリースし、「ASIMOV-jailbreak」と名付けられたロボット安全性ベンチマークテストを同時にオープンソース公開した。Ars Technicaの報道によると、新モデルは一部タスクにおいて前世代の最大2倍の成功率を達成したという。また、付随する安全性ベンチマークは、より現実的かつ緊急性の高い問いに答えようとするものだ——ロボットの能力が向上し続ける中、対抗的な指令に対して危険な行動を取らせないためにはどうすればよいか?
能力の飛躍:一部タスクで成功率が2倍に
Gemini Roboticsは、Google DeepMindがGeminiマルチモーダル大規模モデルの能力を物理世界へ拡張する中核製品ラインだ。純粋なソフトウェアモデルとは異なり、ロボット基盤モデルは視覚認識・言語理解・動作制御を一つのクローズドループに統合する必要がある。モデルはシーンを「理解」し、指令を「聞き取る」だけでなく、その指令を実行可能な一連の動作へと分解しなければならない。
Gemini Robotics 2.5の進歩は、タスク実行の成功率に集中して表れている。公式情報によれば、一部タスクにおいて新モデルの成功率は前世代の2倍に達したという。この数字は単なる倍増に見えるかもしれないが、ロボット操作においては非常に大きな意味を持つ。把持・組み立て・ナビゲーションといったタスクの成功率は「ロングテール」の難問に阻まれることが多く、70%台から90%近くへの向上は、エッジケース・照明変化・物体配置のばらつきといった不確実な要因への対処能力が質的に変化したことを意味する。
業界では、ロボット基盤モデルの競争の焦点が「デモ映像のインパクト」から「実環境での信頼性」へと移行しつつあるとの見方が一般的だ。Gemini Robotics 2.5がタスク成功率を核心的な訴求点に据えたことは、まさにこのトレンドへの応答といえる。
ASIMOV-jailbreak:ロボットへの安全ストレステスト
モデルのリリースと同様に注目すべきは、ASIMOV-jailbreakベンチマークだ。名称の「ASIMOV」はSF作家アイザック・アシモフが提唱した「ロボット工学三原則」へのオマージュであり、「jailbreak(脱獄)」は大規模言語モデルのセキュリティ分野から借用した用語で、巧妙に構築されたプロンプトによってモデルの安全制限を回避することを指す。
この二つの概念を組み合わせることで、新興リスクのカテゴリが浮かび上がる。攻撃者が言語指令を通じてロボットに危険な行動を実行させる可能性がある。たとえば、権限制限を回避した移動、本来触れてはならない物体の操作、あるいは複数ステップのタスクに有害なサブゴールを埋め込むといった行為だ。ASIMOV-jailbreakはこうした攻撃シナリオを標準化し、再現可能な評価環境を提供するとともに、研究コミュニティ向けにオープンソース公開している。
ロボットの安全性とチャットボットの安全性の最大の違いは、結果にある。言語モデルが不適切な内容を出力しても撤回できるが、ロボットアームの誤動作は直接的な物理的被害をもたらす可能性がある。
オープンソースベンチマークの価値は、共通の物差しを形成することにある。これまでロボットモデルの安全テストは各社がばらばらに行うことが多く、テスト手法や攻撃強度が不透明で、結果の比較可能性も乏しかった。公開された脱獄ベンチマークによって、研究者は同一の攻撃手法で異なるモデルを横断的に評価できるようになり、メーカーもリリース前にセキュリティ上の弱点を補うよう促される。規制当局や企業の調達担当者にとっても、このようなベンチマークはロボットシステムのリスク評価における重要な参照基準となり得る。
エンボディドAI競争が「安全」フェーズへ
ここ2年、エンボディドAI(身体性を持つAI)はAI業界で最も注目されるレースのひとつとなっている。Google DeepMindからOpenAI、スタートアップから従来型ロボットメーカーまで、各陣営が「汎用ロボット頭脳」の座を争っている。大規模モデルによってロボットは初めて高い汎化能力を持つようになったが、汎化とは行動の予測困難性でもある。同一モデルが異なるシナリオで、開発者が想定していなかった行動を取る可能性がある。
だからこそ、安全性ベンチマークが重要になっている。従来のロボットは構造化された環境とハードコードされたルールに依存しており、安全境界が比較的明確だった。しかし大規模モデルベースのロボットはオープンな環境で自然言語の指令を解釈する必要があり、攻撃対象領域が拡大する。脱獄攻撃はチャットボットの世界ではすでに常態化しており、今まさに物理世界へと移植されようとしている。DeepMindが新モデル発表と同時に安全性ベンチマークをオープンソース化したことは、明確なメッセージを発している——能力と安全性は同時に提供される必要があり、事故が起きてから事後対応するのでは遅いということだ。
編集後記:2倍になったのは成功率だけではない
ニュースの表面だけを見れば、Gemini Robotics 2.5の「成功率2倍」が最もインパクトのある数字だ。しかしASIMOV-jailbreakのオープンソース化は、より深遠な影響をもたらすかもしれない。能力の向上はロボットが実験室を出られるかどうかを決め、安全性評価は工場・倉庫・家庭への安心した展開が可能かどうかを決める。両者は欠かせない。
もちろん、一つのベンチマークがすべてのリスクをカバーできるわけではない。現実世界の攻撃手法は絶えず進化し、ベンチマークも継続的な更新が必要だ。オープンソース化は攻撃者もテスト手法を研究できることを意味し、終わりのない攻防が続く。しかし少なくとも、業界がロボットの安全性についてバラバラにではなく、共通の言語で議論を始めたことは確かだ。エンボディドAIにとって、これはいかなる単一タスクの突破口よりも重要なインフラストラクチャであるかもしれない。
本稿はArs Technicaより編訳。
© 2026 Winzheng.com 赢政天下 | 转载请注明来源并附原文链接